


Digitaler Zwilling Straße
Physikalisch-informatorische Abbildung des Systems "Straße der Zukunft"
Im Sonderforschungsbereich 339 "Digitaler Zwilling Straße" der Deutschen Forschungsgemeinschaft (DFG) forschen verschiedene Institute der RWTH Aachen und der TU Dresden über einen Zeitraum von bis zu 12 Jahren an einer physikalisch-informatischen Abbildung des Straßensystems der Zukunft.
Als Hauptnutzende des Systems Straße nehmen Fahrzeuge eine zentrale Rolle in der Entwicklung des Digitalen Zwillings ein. Die Interaktion zwischen Fahrbahn und Fahrzeug findet über das Fahrzeugsubsystem Fahrwerk samt Reifen statt. Über die Kontaktfläche zwischen Reifen und Fahrbahn erfolgt die Kraftübertragung, die einerseits relevant für die Fahrzeugdynamik ist und andererseits detaillierte Informationen über die Fahrbahn enthält.
Nachdem im ersten Förderzeitraum erfolgreich die Grundlagen für das Fahrwerk als Datenquelle geschaffen wurden, nimmt nun in der zweiten Phase das Fahrwerk eine noch zentralere Rolle bei der digitalen Darstellung der Straße ein.
Phase Zwei: Das ika verantwortet jetzt 3 Teilprojekte
Das Fahrwerk in der zweiten Förderphase – von der Datenquelle bis zum mobilen Sensor, Lastenausgleich und digitale Schattenarchitektur
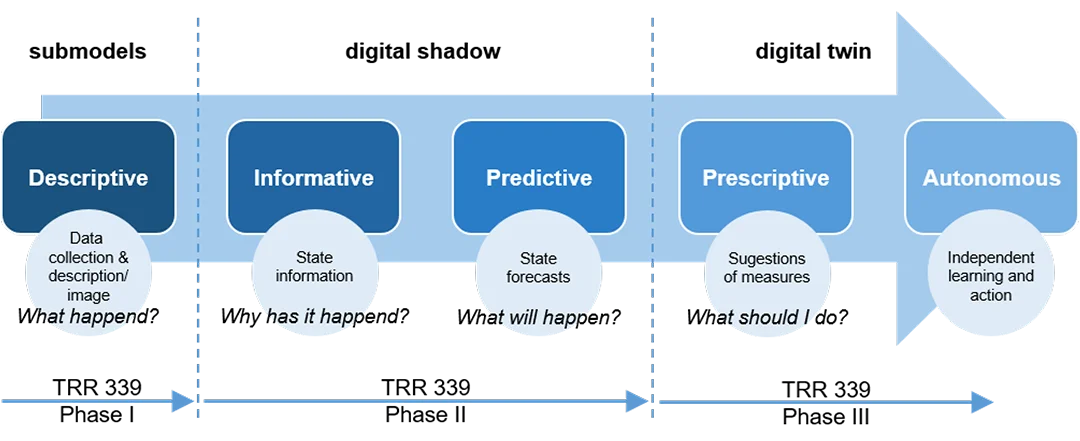
Eine entscheidende Entwicklungsstufe der zweiten Phase betrifft den Reifegrad der digitalen Darstellung selbst. Während sich die erste Phase auf einzelne Teilmodelle, Sensorkonzepte und funktionalisierte Materialien konzentrierte, die die Straße in ihren einzelnen Aspekten beschreiben, entwickelt die zweite Phase diese Bausteine zu einem digitalen Schatten der Straße weiter – einer hochauflösenden, datengesteuerten Darstellung der realen Infrastruktur, die durch die Integration der einzelnen Teilmodelle mit Echtzeitdaten entsteht. Dieser digitale Schatten bildet die Grundlage für ein vorausschauendes Infrastrukturmanagement und letztlich, in der dritten Phase, für die Straße als selbstoptimierendes cyber-physikalisches System.
Im Einklang mit diesem wachsenden Umfang hat sich das ursprünglich auf ein einzelnes Fahrgestell ausgerichtete Teilprojekt der ersten Phase am ika zu drei eigenständigen Teilprojekten weiterentwickelt. Auf einer gemeinsamen Grundlage aufbauend, befasst sich jedes Teilprojekt mit einem anderen Aspekt der Interaktion zwischen Fahrzeug, Reifen und Straße innerhalb des digitalen Schattens.
Das Fahrwerk als mobiler Sensor für den digitalen Schatten der Straße
Aufbauend auf der Methodik der ersten Phase überträgt dieses Teilprojekt den auf dem Fahrgestell basierenden Sensoransatz auf den ika-Forschungs-Lkw und arbeitet daran, die Unsicherheiten des digitalen Schattens, die sich aus modell- und datengesteuerten Ansätzen ergeben, systematisch zu reduzieren. Der Übergang von Personenkraftwagen zu Lkw erfordert, dass die Fahrzeugdynamik- und Reifenmodelle unterschiedliche Federungseigenschaften und Lastübertragungseffekte berücksichtigen. Ein zentrales Ziel ist es, nicht nur die vertikalen, sondern auch die Längs- und Querkräfte der Reifen räumlich aufgelöst in die digitale Darstellung einzubeziehen, um eine vollständigere und physikalisch konsistente Beschreibung des Reifen-Straßen-Kontakts zu ermöglichen. Parallel dazu wird das Reifenmodell erweitert, um den Einfluss des Profilverschleißes auf die Kontaktmechanik zu erfassen. Zusammen ebnen diese Entwicklungen den Weg für die Erfassung von Nicht-Abgas-Emissionen – insbesondere der Freisetzung von Gummipartikeln durch Reifenverschleiß – mit hoher räumlicher und zeitlicher Auflösung.
Verbesserung der Langlebigkeit und Nachhaltigkeit von Straßen durch den Ausgleich von Straßenbelastungen auf verschiedenen Ebenen
Dieses Teilprojekt nutzt den digitalen Zwilling der Straße, um die Langlebigkeit und Sicherheit von Straßen zu verbessern, indem die Straßenbelastungen über verschiedene Maßstäbe hinweg ausgeglichen werden, wobei ein besonderer Schwerpunkt auf dem Schwerlastverkehr liegt. Die wichtigsten Ergebnisse der ersten Phase werden zusammengeführt, sodass der Einfluss eines Fahrzeugs auf die Straße berücksichtigt und durch dessen Fahrverhalten aktiv ausgeglichen werden kann. Der „Digital Shadow“ wird durch eine multiskalige Simulation mit bidirektionalem Informationsfluss ergänzt, die die Auswirkungen von Fahrzeugen auf die Straße auf mehreren Ebenen modelliert – vom Fahren innerhalb eines Straßennetzes und der Wahl der Fahrspur bis hin zur seitlichen Positionierung und der individuellen Belastung jedes einzelnen Rades. Auf dieser Grundlage wird eine intelligente Fahrbahnplanung prototypisch umgesetzt und anhand spezifischer Nachhaltigkeitskriterien bewertet. Dies liefert das grundlegende Wissen, das erforderlich ist, um solche Systeme später in reale Fahrzeuge zu integrieren und ihre Auswirkungen auf der Ebene ganzer Flotten und Verkehrssysteme zu bewerten.
Architektur des digitalen Schattens und Entwicklung des Demonstrators
Dieses Teilprojekt erforscht und realisiert einen Demonstrator des „digitalen Schattens der Straße“ als vollständiges cyber-physisches System – eine virtuelle Nachbildung der physischen Testumgebung, die eine Datenerfassung in Echtzeit und die Ausführung nachfolgender intelligenter Algorithmen ermöglicht. Auf der physikalischen Seite werden Schlüsselkomponenten aus der ersten und zweiten Phase in enger Zusammenarbeit mit der BASt auf einem mit Sensoren ausgestatteten Asphaltabschnitt im Aldenhoven Testing Center (ATC) und anschließend auf einem ergänzenden Betonabschnitt im Smart Mobility Lab (SML) in Dresden eingesetzt. Dabei kommt ein harmonisiertes Sensorkonzept zum Einsatz, das eine systematische Validierung materialabhängiger Effekte und der Übertragbarkeit ermöglicht. Auf der Cyber-Seite wird eine skalierbare Softwarearchitektur entwickelt, die heterogene Sensoren integriert, eine kontinuierliche Datenerfassung und Verarbeitung auf mehreren Zeitskalen ermöglicht und Daten mit Modellen verknüpft, um eine Reihe von Anwendungen zu bedienen – von der kontinuierlichen Infrastrukturüberwachung und vorausschauenden Instandhaltung bis hin zur lastausgleichenden Trajektorienplanung des Projekts B09 und der Überwachung von Nicht-Abgasemissionen.
Erster Förderzeitraum
Das Institut für Kraftfahrzeuge das Fahrwerk hat in der ersten Phase das Fahrwerk als Datenquelle für den Digitalen Zwilling des Straßensystems integriert.
Das Ziel unseres Teilprojekts bestand in der Erforschung eines Konzepts zur Gewinnung dieser Informationen, um dem Digitalen Zwilling Straße Echtzeitdaten über durch das Fahrzeug eingeleitete Lasten sowie den Straßenzustand bereitzustellen. Durch die Nutzung realer Lastdaten wurde, in enger Zusammenarbeit mit weiteren Instituten, eine Ableitung von Maßnahmen zur schonenderen Nutzung der Straßeninfrastruktur durch Fahrzeuge ermöglicht. Neben dem primären Zweck als Eingangsdaten für den Digitalen Zwilling sind die ermittelten Daten ebenfalls von hoher Relevanz für die Entwicklung zukünftiger, aktiver Fahrwerksysteme zur Verbesserung der Fahrzeugsicherheit.
Der Reifen nahm als erste Komponente im Lastpfad zwischen Fahrbahn und Fahrzeug eine zentrale Rolle in diesem Teilprojekt ein. Echtzeitdaten zur Interaktion zwischen Reifen und Fahrbahn können jedoch nicht unmittelbar erfasst werden, da eine direkte Messung der Kraftverteilung in der Kontaktfläche nicht möglich ist. Um dieser Herausforderung zu begegnen, wurde ein modellbasierter Ansatz zur Datengenerierung gewählt. Im Kern dieses Ansatzes stand ein echtzeitfähiges Reifenmodell, dessen Eingangsdaten durch ein verteiltes Sensorkonzept im Fahrwerk bereitgestellt wurden. Neben bestehenden Sensoren in modernen Fahrzeugen, wie z. B. Beschleunigungssensoren an Fahrwerkskomponenten, wurden neuartige Sensoren erprobt, um die Qualität der Eingangsdaten des Reifenmodells zu steigern. Akustik-basierte Sensorkonzepte wurden beispielsweise genutzt, um Informationen über die aktuelle Fahrbahnoberfläche und den aktuellen Kraftschlussbeiwert zu generieren. Durch eine Fusion der Daten aus Reifenmodell und verteiltem Sensorkonzept wurde die Bereitstellung genauer Radlastdaten in Längs-, Quer- und Vertikalrichtung sowie Daten zu dem tatsächlichen Fahrbahnzustand in Echtzeit gewährleistet.
Kontakt
Dominik Werner M.Sc.
Leiter Fahrdynamik & Akustik
+49 241 80-29383
E-Mail
Elaheh Derakhti M. Sc.
+49 241 80-26712
E-Mail
Ventseslav Yordanov M.Sc.
+49 241 80-23890
E-Mail
Projektlaufzeit
01/2022 – 12/2029
Projektpartner
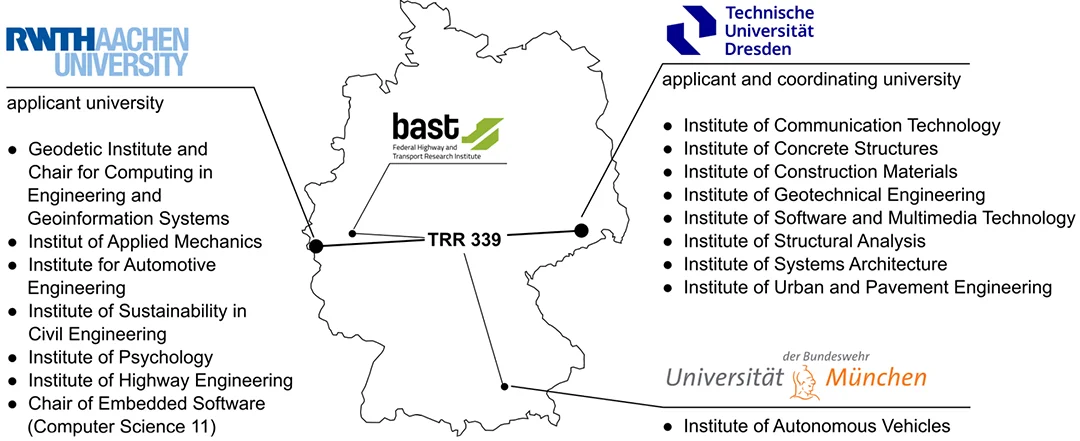
14 Institute der RWTH Aachen University und der TU Dresden
Projektwebseite
Gefördert durch

Beteiligte
Projektlaufzeit
Phase 1: 01/2022 – 12/2025
Phase 2: 06/2026 – 12/2029
Service
Kooperationen
Adresse
Institut für Kraftfahrzeuge
RWTH Aachen University
Steinbachstraße 7
52074 Aachen · Deutschland
+49 241 80 25600
